High-Performance Inference
Edge-efficient inference engine with millisecond response to meet real-time requirements

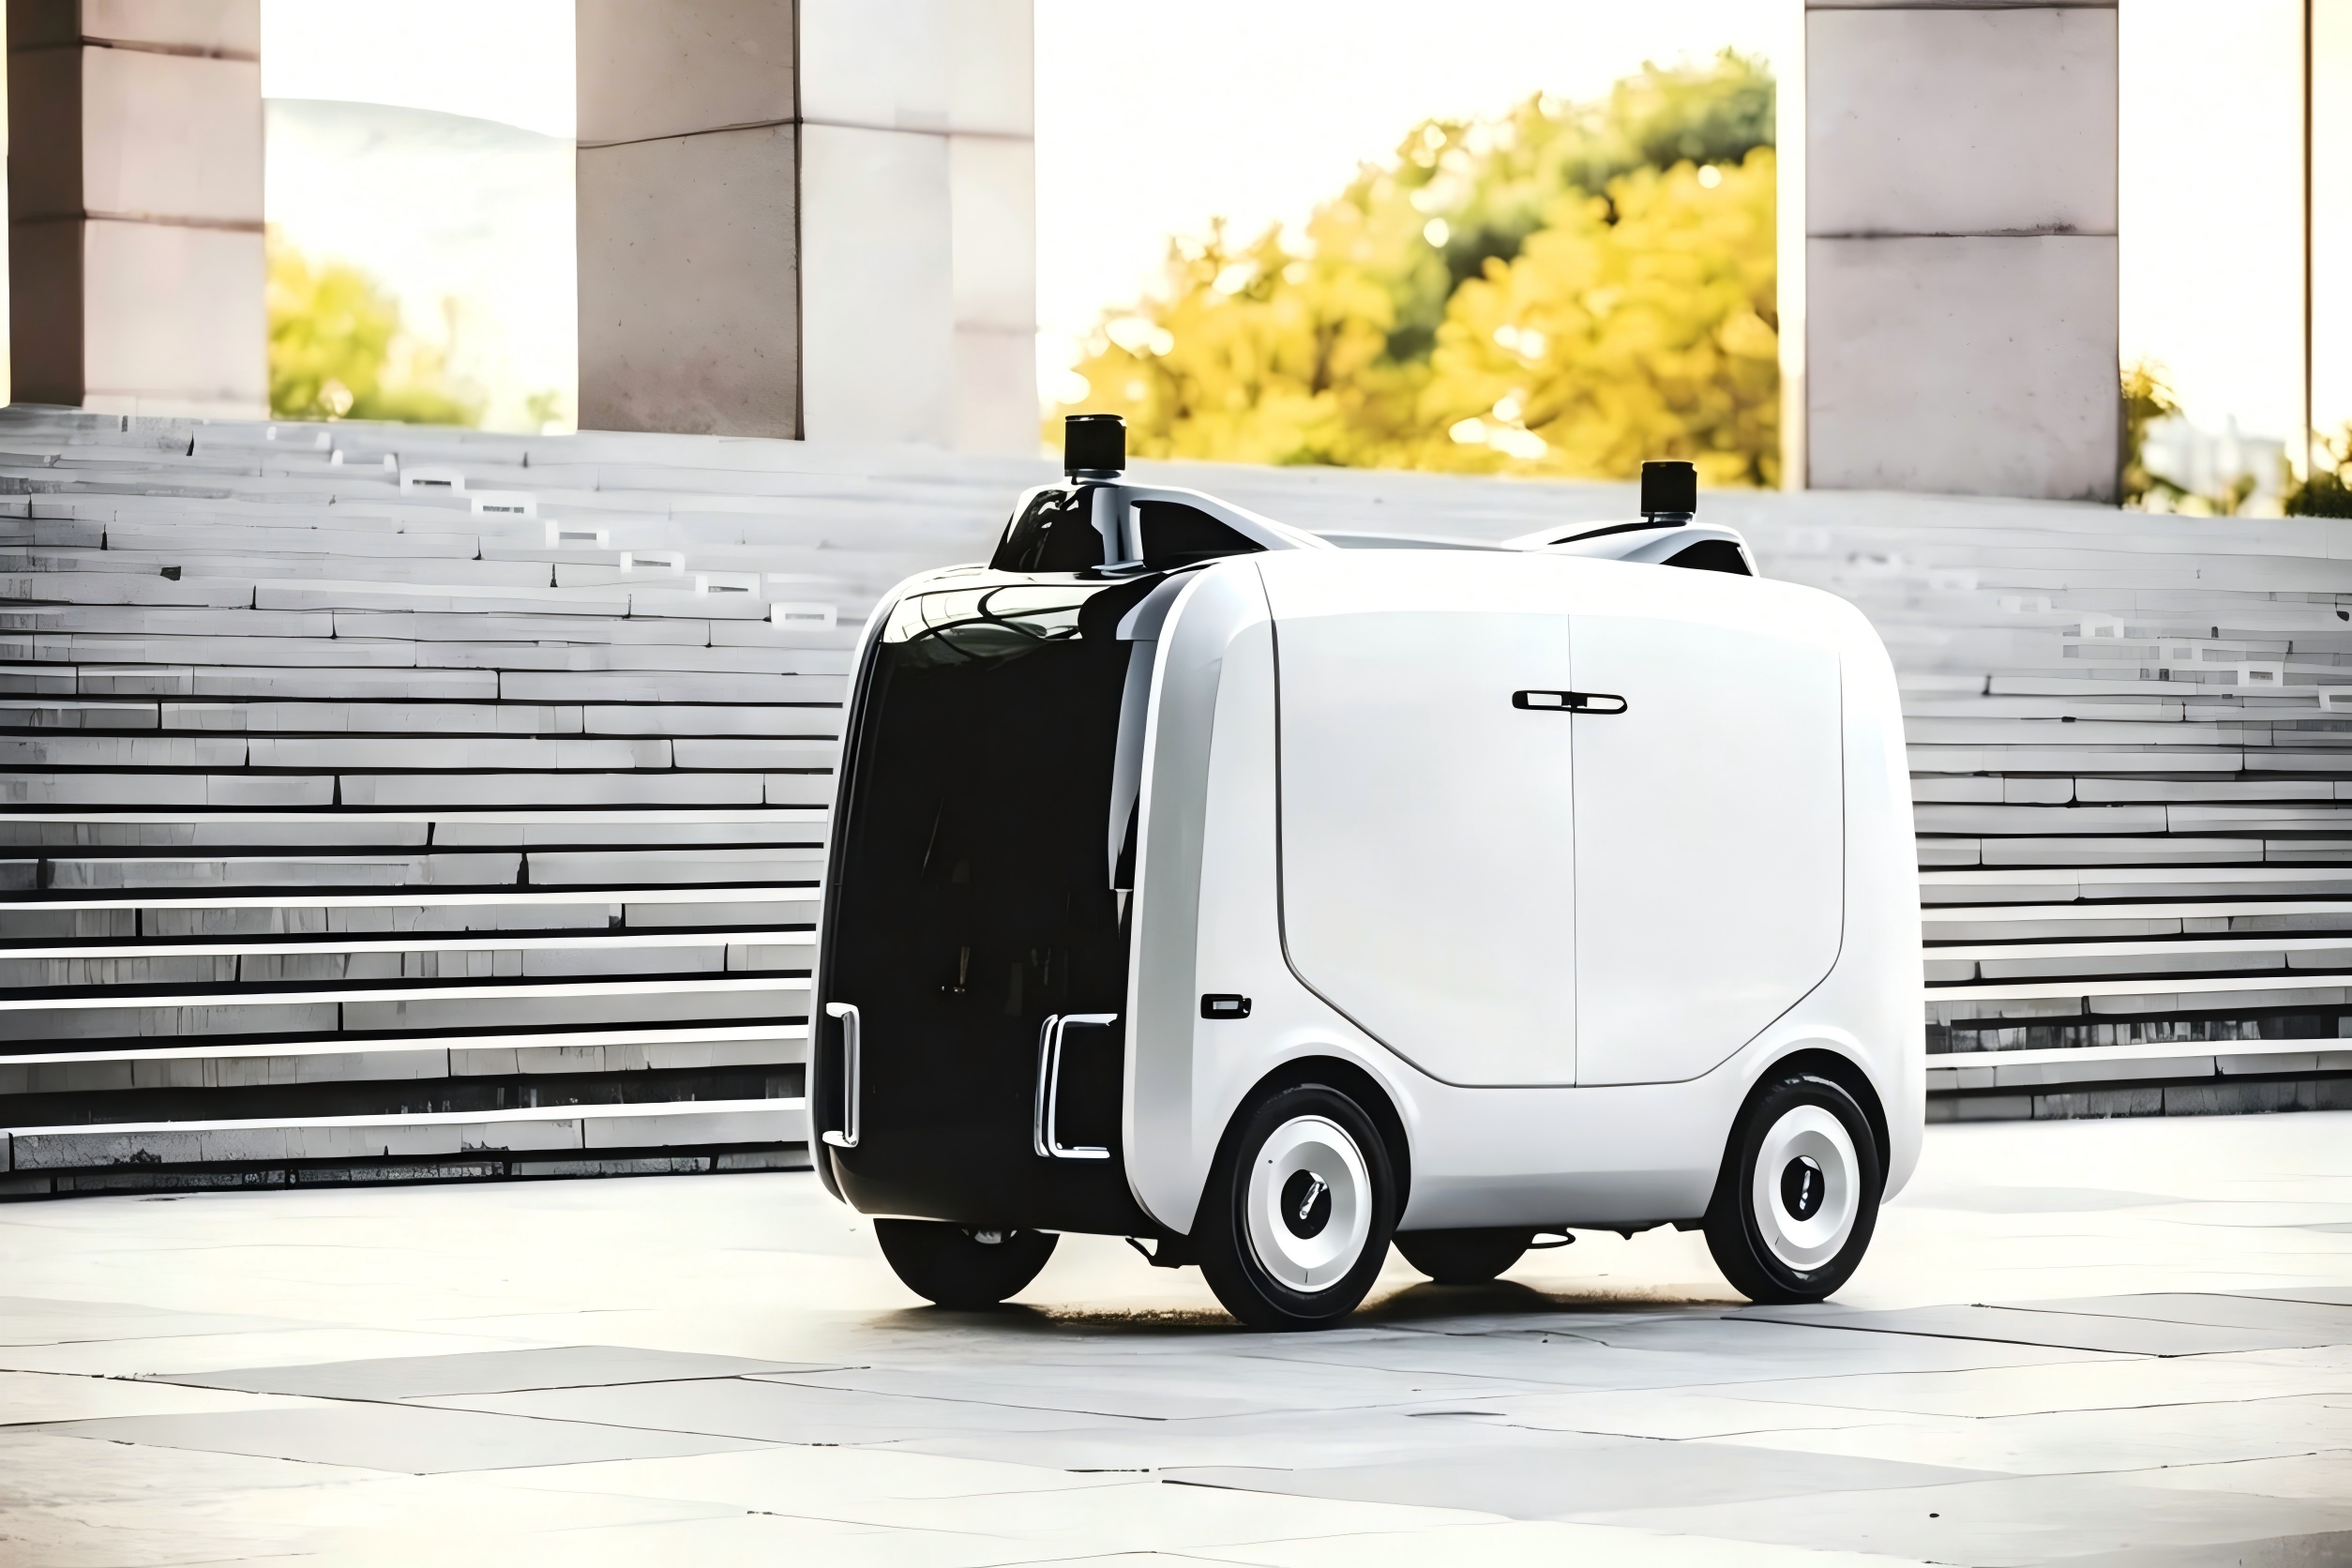
Around environment perception, scene semantics, data loop and O&M capabilities, we provide a cross-vehicle reusable edge vision brain platform that supports low-speed mobile robots in continuous operation and stable delivery in real complex scenarios.
Real-time output of obstacles, traversable areas, trajectories and risk levels
Converts vision results into task-ready structured semantic information
Covers collection, annotation, evaluation, update and delivery operations
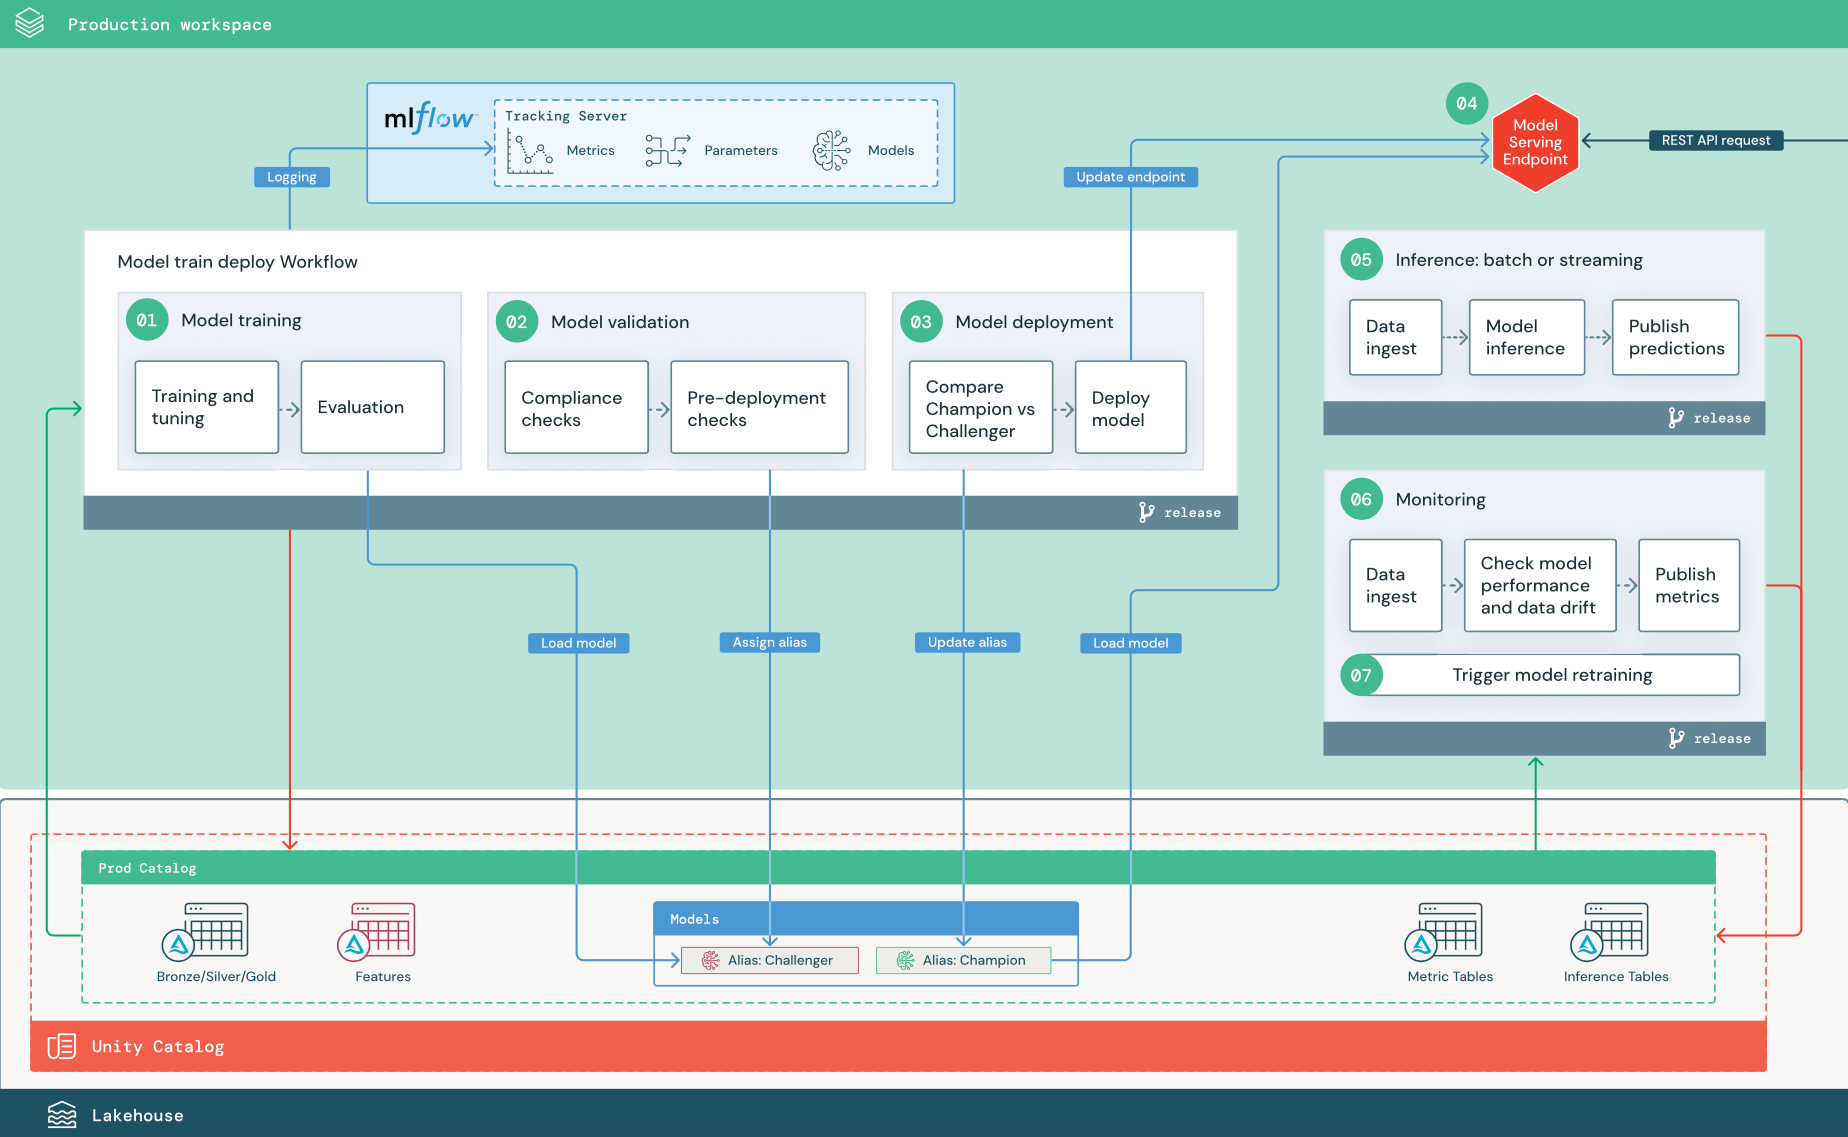
The edge vision brain covers perception, understanding, planning, execution and continuous learning.
Fuses cameras, radar and other multi-source information for environment perception under complex conditions.
Builds road-condition semantic graphs to explain upcoming events and traversable areas.
High-precision localization and real-time mapping adapted to complex dynamic environments.
Optimization-based traversal rules and action decisions balancing efficiency and safety.
Precise driving and execution for stable task completion and continuous loops.
Data loops and model iteration continuously improve intelligence and generalization.
Modular design, flexible and extensible, meeting diverse scenario needs.
Built for low-speed mobile scenarios
Edge-efficient inference engine with millisecond response to meet real-time requirements
Supports camera, LiDAR, IMU and other multi-sensor fusion
Modular lightweighting and algorithm optimization for multiple compute platforms
Multiple safety mechanisms for stable system operation
Standard APIs and SDKs for fast, convenient development and deployment
Capability indicators formed through edge real-time deployment and scenario validation.
Edge perception latency
Meets real-time operation requirements of low-speed robots
Obstacle detection accuracy
Continuously validated across multi-scenario datasets
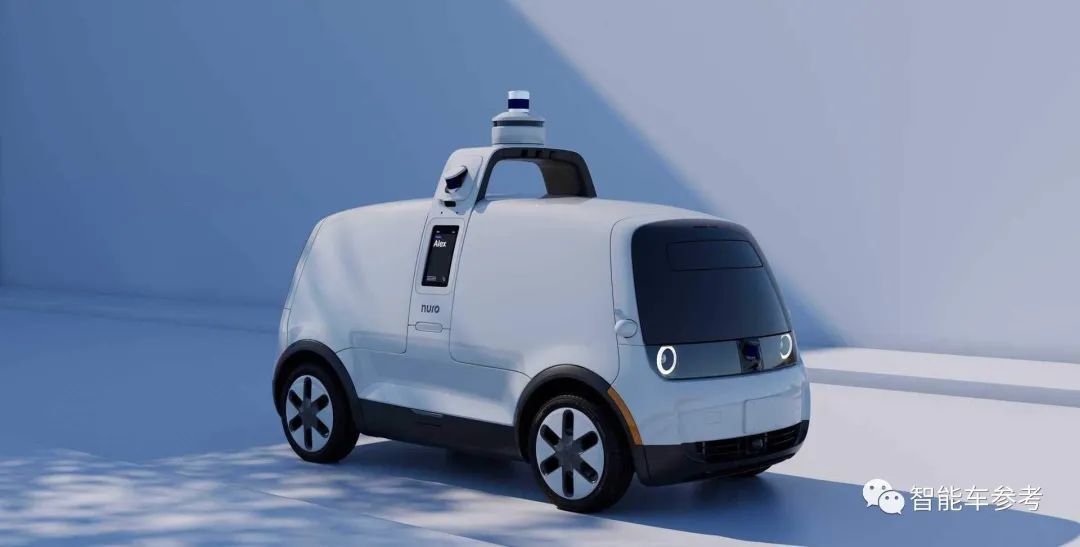
Supported vehicle types
Continuously expanding platforms and peripherals
System availability
Stable output under long-term operation
Inference power optimization
Further power reduction vs the previous platform
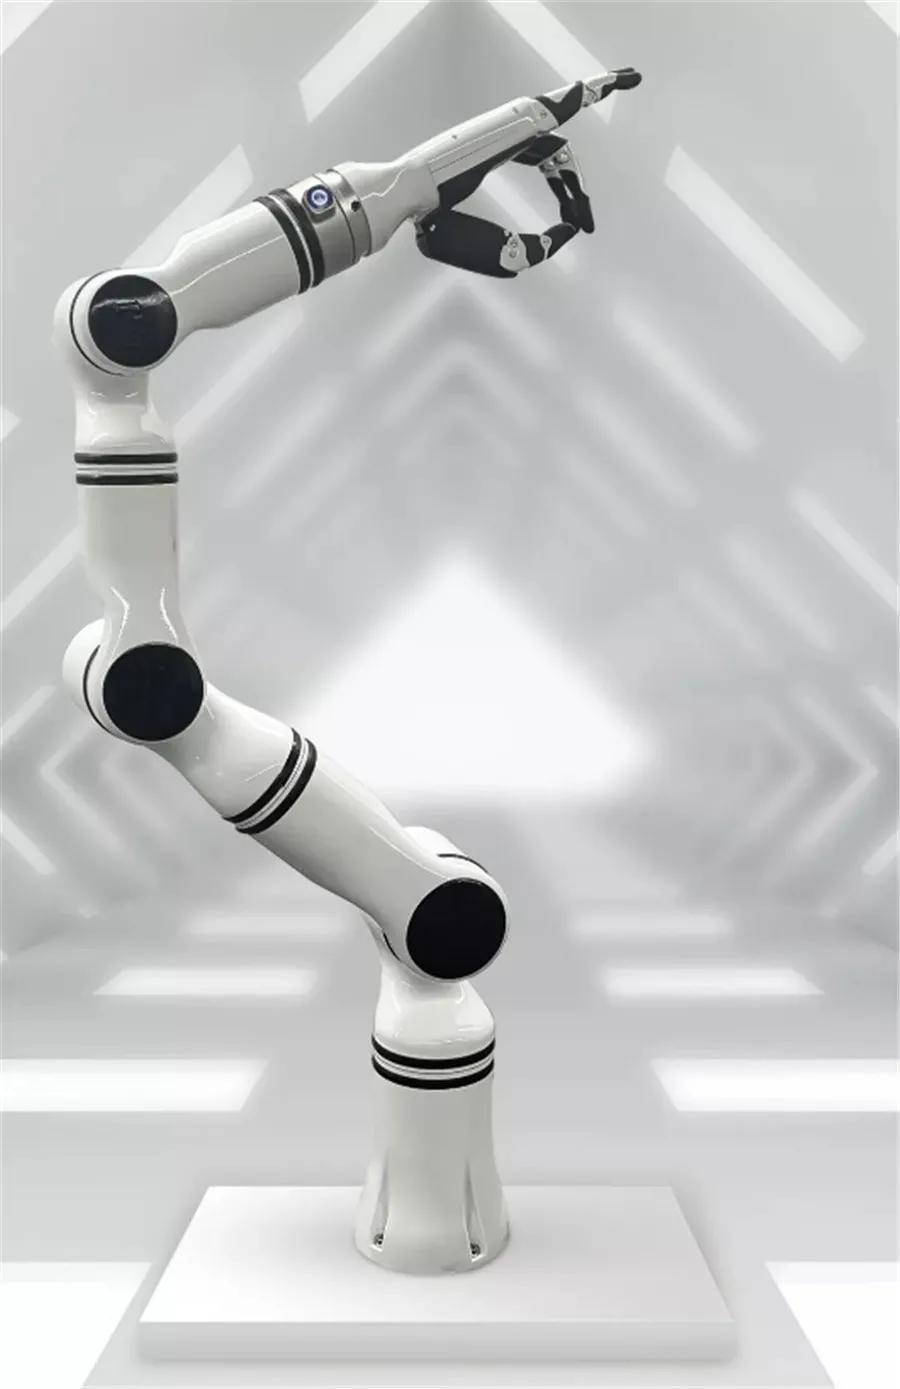
Around remote operation, precise manipulation and multi-modal data collection, we build an operation capability base from master-slave teleoperation to single-arm training collection.
Force-feedback based master-slave dual-arm teleoperation achieves high-precision action replication for remote operation, precise manipulation and more scenarios.
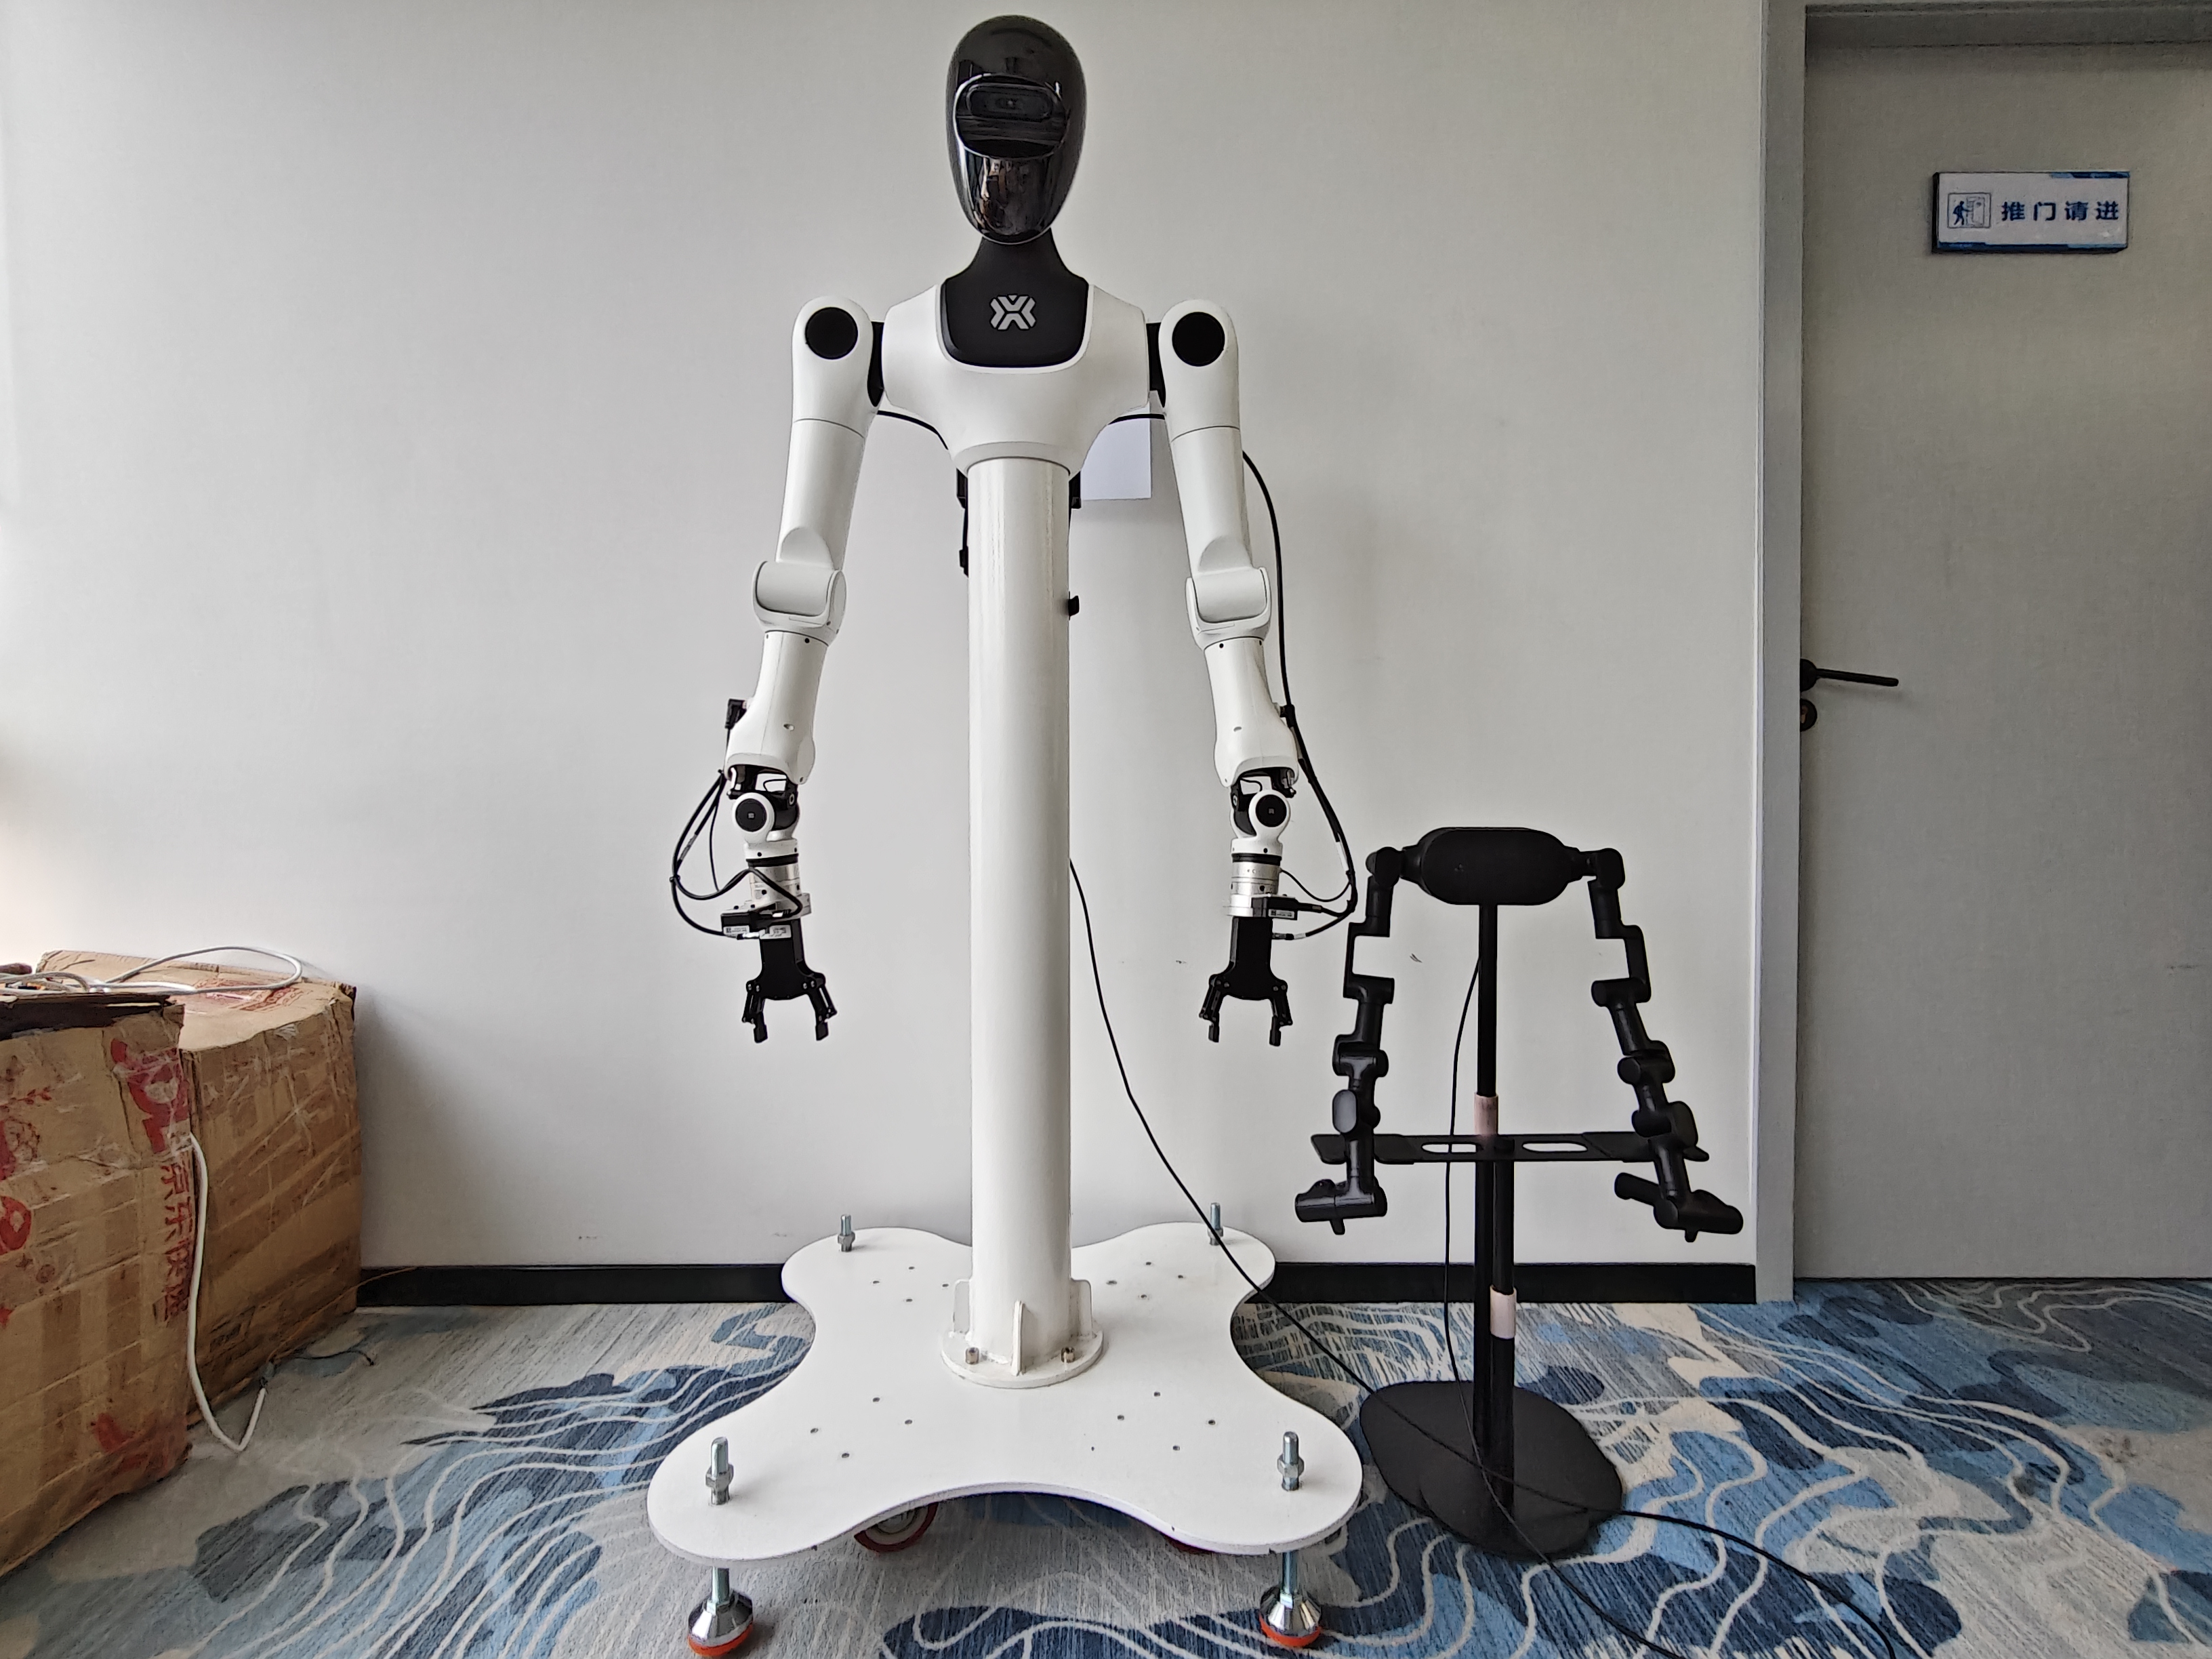
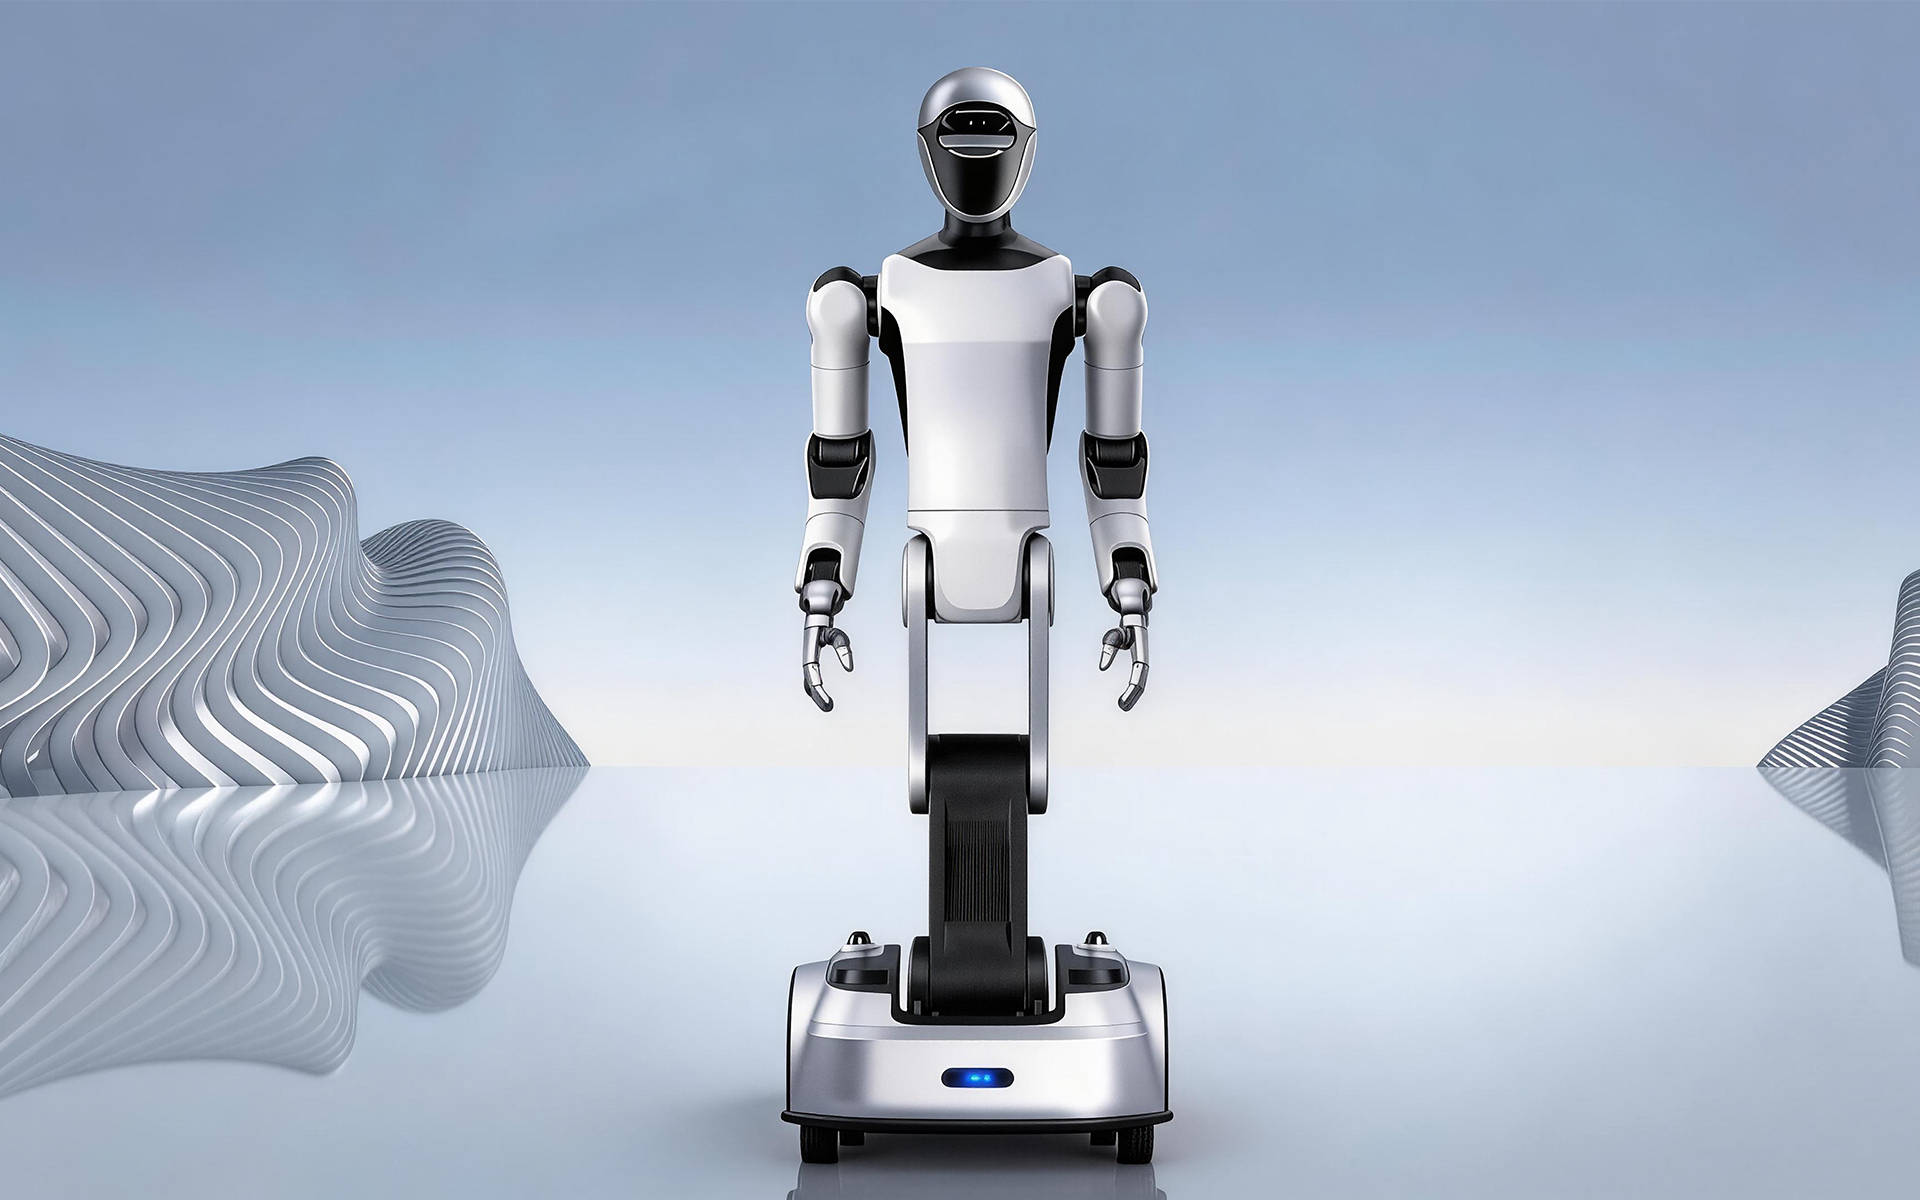
The single-arm data collection system fuses vision + force + motion multi-modal data, precisely capturing position, torque, current and other full-dimensional parameters, providing data evidence for algorithm optimization and structural design across scenarios.